🧠 Идея:
После первых тестов заметил проблему — боты слепо копировали друг друга, создавая «пробки» в зонах с высокой концентрацией феромонов. Решил добавить обратное поведение: если бот «переедает» феромонов, он начинает двигаться в сторону их минимального скопления.
⚙️ Как это работает:
1️⃣ Насыщение бота — новый личный параметр.
▫️ Чем выше значение, тем сильнее бот стремится прочь от феромонов.
▫️ Динамика: Насыщение растёт при контакте с феромонами и снижается в «пустых» зонах.
2️⃣ Глобальные настройки:
Порог Срабатывания Обратного Поведения (ПСОП) — критическое значение насыщения, при котором бот переключается в режим «бегства».
Скорость изменения ПСОП — регулирует, как быстро бот «наедается» феромонами (например: +0.1 за шаг в зоне скопления).
📌 Базовые параметры бота:
📍 Позиция — координаты в симуляции.
🧭 Ориентация — направление движения (0-360°).
🧪 Насыщение — новый параметр (0 → «голоден», 1 → «сыт и бежит»).
📈 Что получилось:
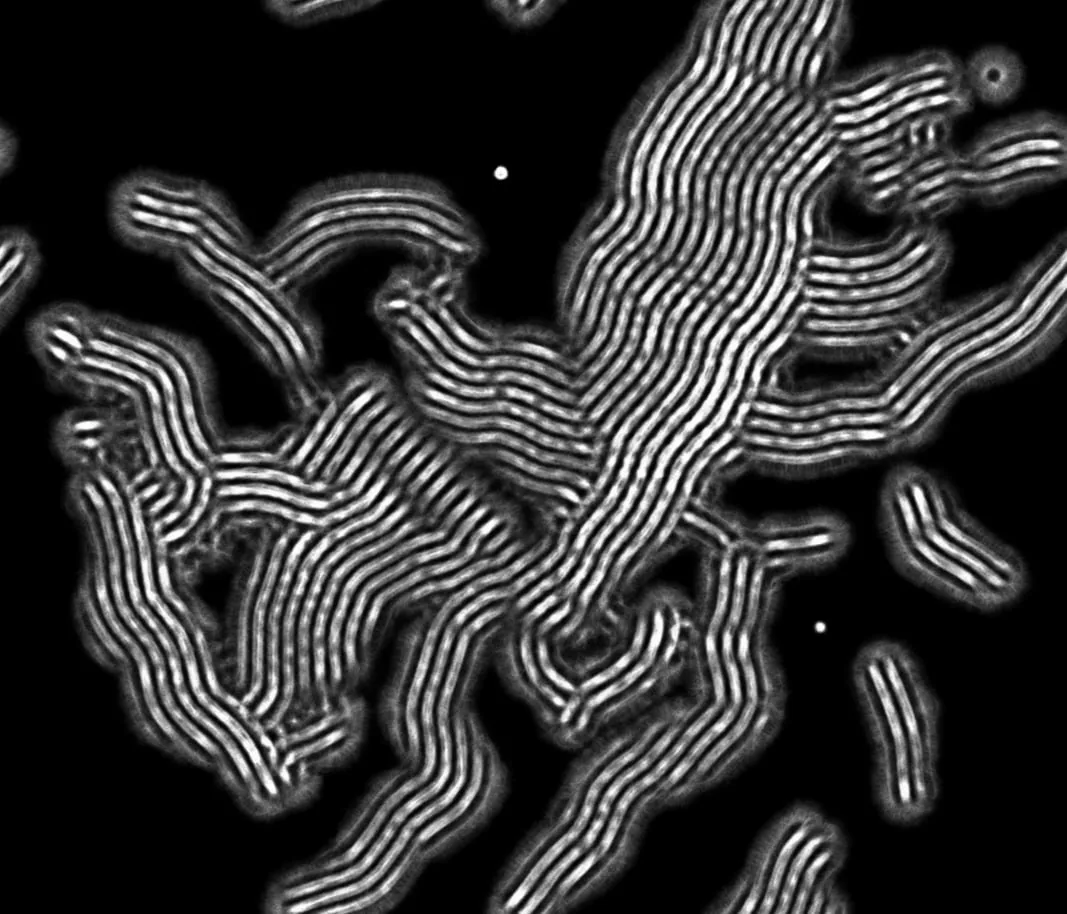
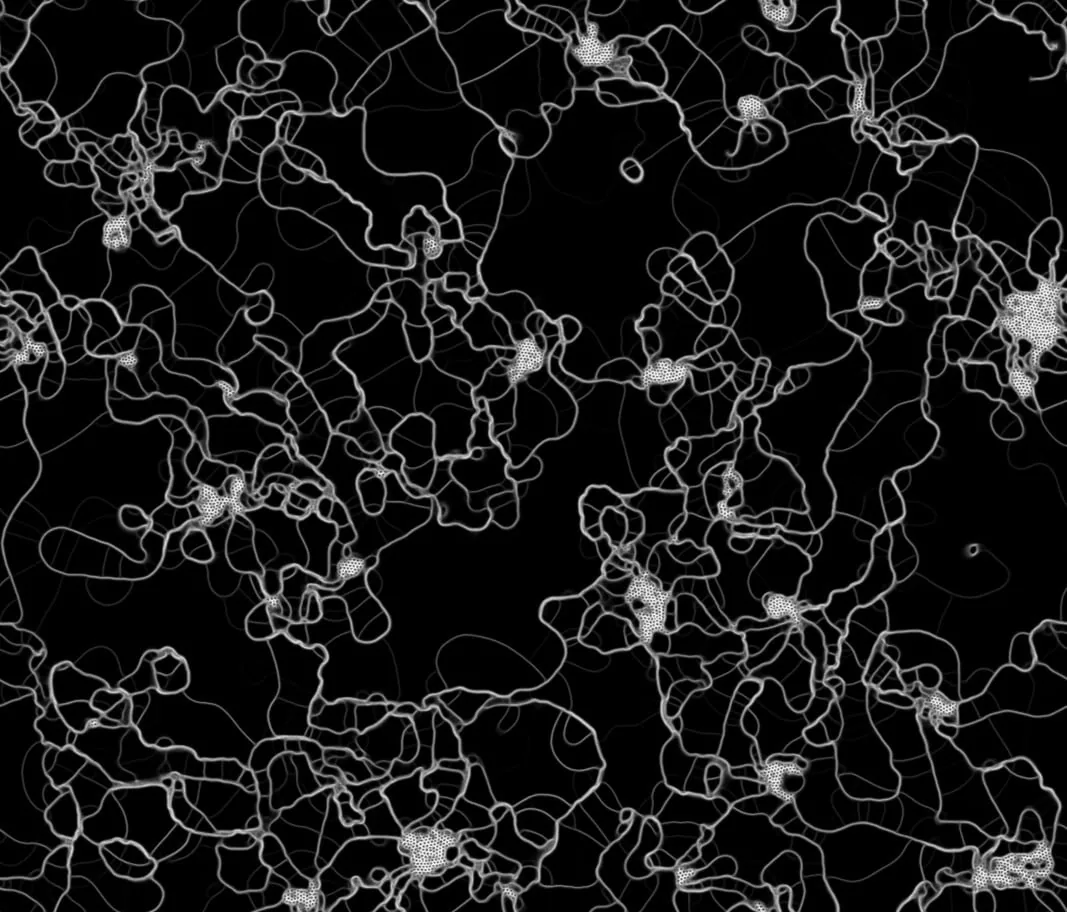
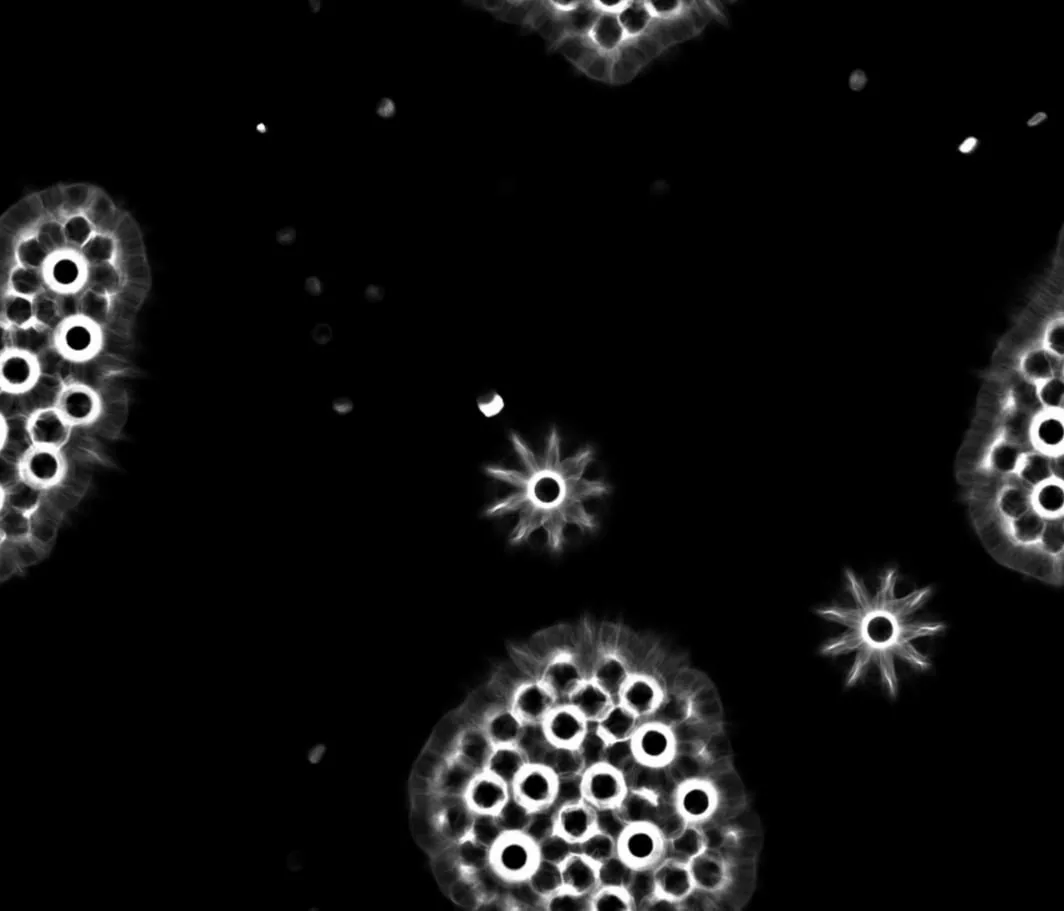
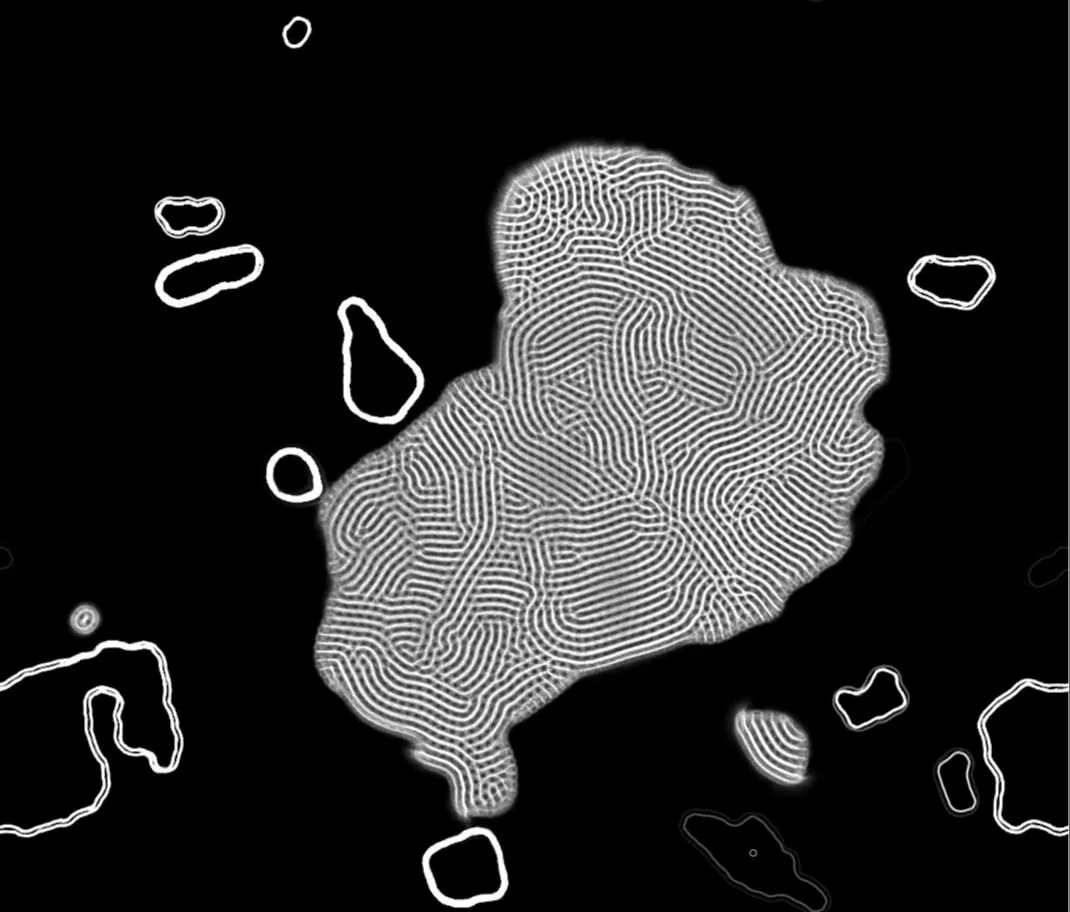
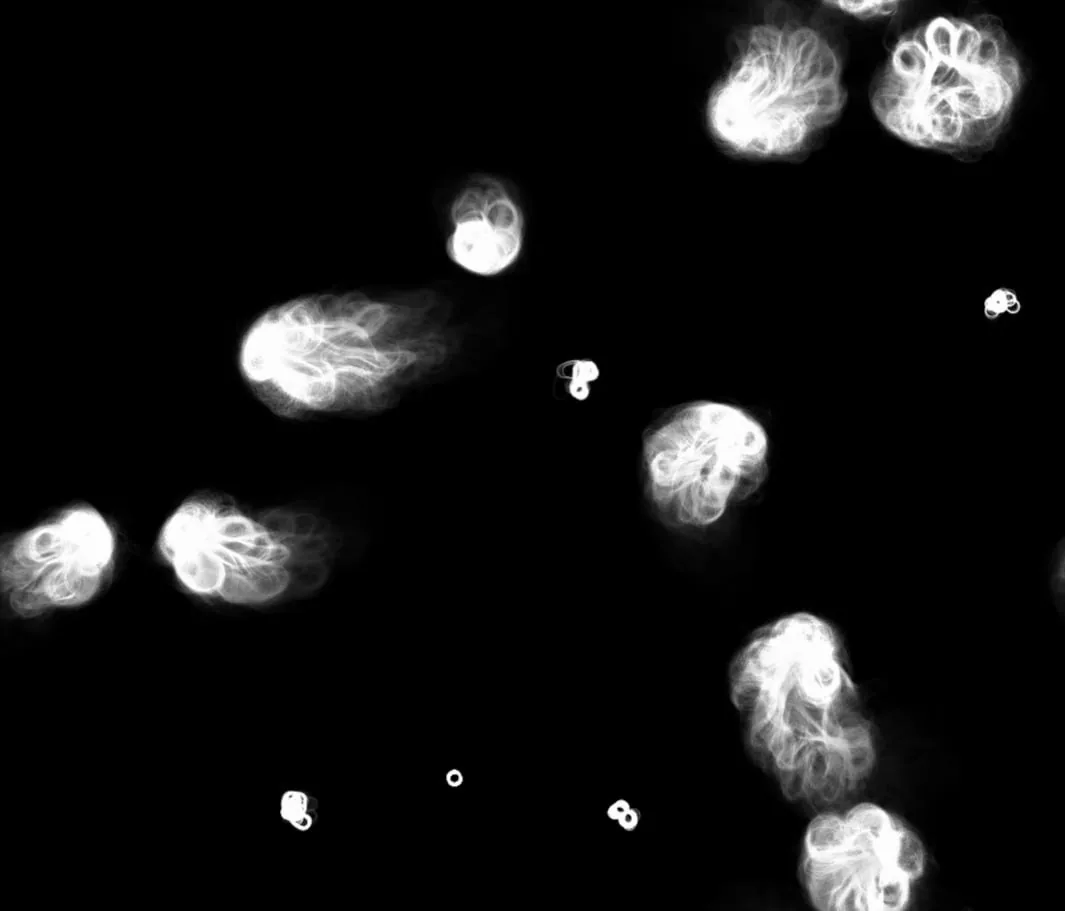
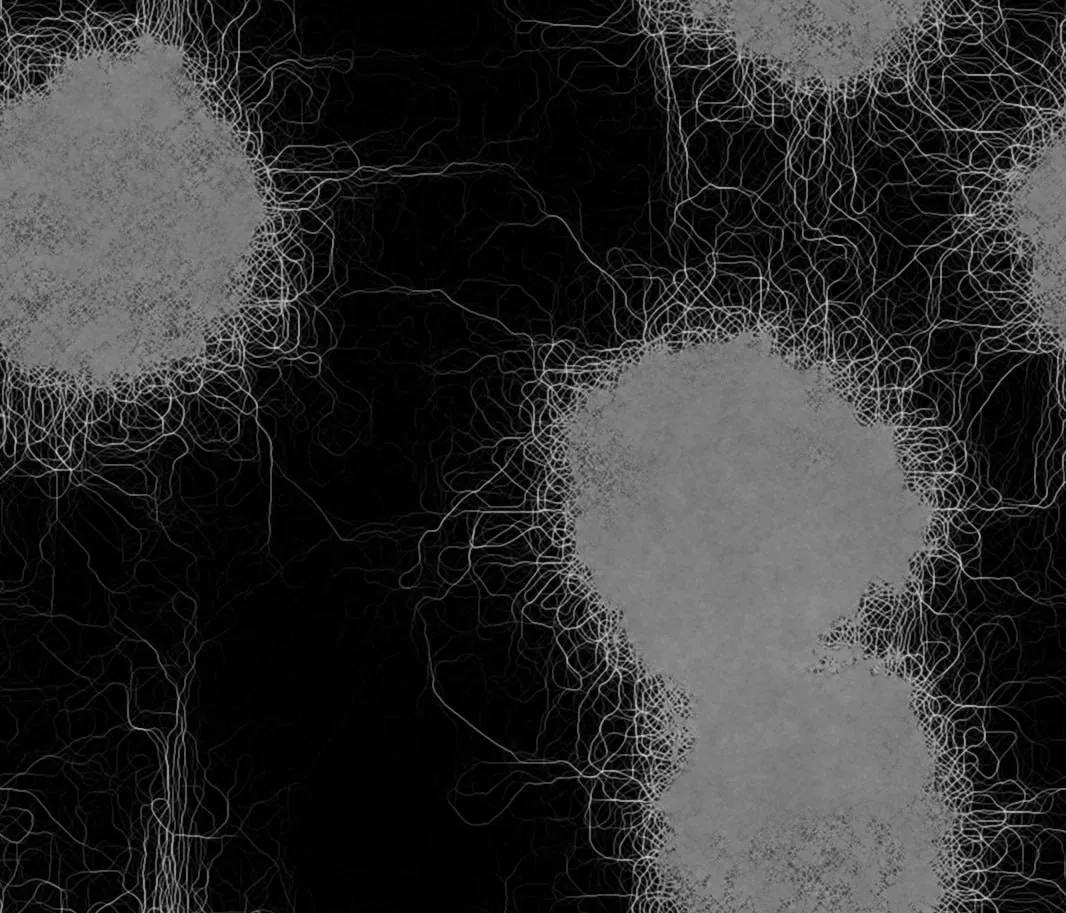
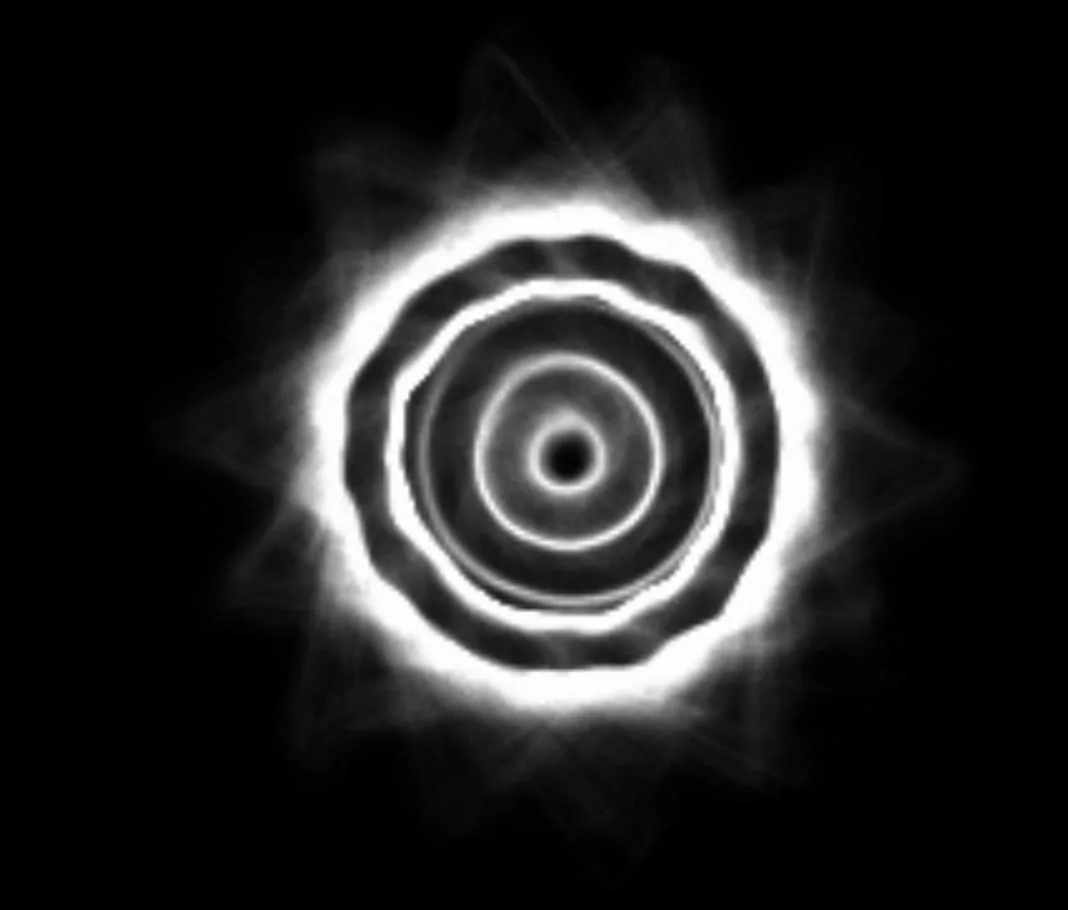
Боты перестали слипаться в «стада» — теперь распределяются равномернее.
Симуляция стала динамичнее: есть фазы «агрегации» и «рассеивания».
🔮 Что дальше:
▫️Планирую визуализировать градиент насыщения — чтобы видеть, как боты «чувствуют» среду в реальном времени.
▫️Во время написания этого поста мне пришла в голову идея реализовать плавную смену их поведения.